Workshops
09 · Nav2
Reemplazá, checkpoint por checkpoint, cada módulo manual de las semanas anteriores por el stack real de navegación de ROS 2.
Al terminar, corriste el stack real de Nav2 (AMCL, costmaps, DWB, NavigateToPose) sobre el mismo laberinto de siempre y viste en vivo qué gana — y qué pierde — cada módulo manual de las semanas 03, 06, 07 y 08 al dejar de ser tuyo.
En esta guía
08 seccionesLa práctica
Leer.
Correr.
Comparar.
Esta semana no pide código nuevo: Nav2 ya viene configurado para reemplazar, uno por uno, cada módulo manual que armaste.
- Reemplaza
- AMCL (sem. 06), costmaps (sem. 03+07), DWB (sem. 03),
NavigateToPose(sem. 08) - Corre
nav2_bringupya configurado — sin paquete propio nicolcon build- Arranca
- Con "2D Pose Estimate" en RViz, igual que semanas anteriores
- Gotcha
- Sin
RotateToGoal, el robot no necesariamente termina mirando la orientación final del goal
Antes de empezar
-
Semana 06 fresca
El Checkpoint 1 de hoy reemplaza exactamente el filtro de partículas manual de la semana 06 — la comparación solo tiene sentido si tenés claro cómo funcionaba tu propia versión. Las semanas 03, 07 y 08 aparecen en la comparación de los otros checkpoints, pero no hace falta tenerlas corriendo hoy.
-
Nada para armar
A diferencia de semanas anteriores, no creás un paquete propio ni tocás config:
nav2_params.yamly el launch de esta semana ya están armados. Tu trabajo es leer esa configuración y correrla, no editarla. -
Chequeo
Confirmá que tu RViz tiene los botones "2D Pose Estimate" y "Nav2 Goal" en la barra de arriba — los vas a usar los cuatro checkpoints.
Concepto mínimo
Todo lo que armaste hasta ahora —localización, evasión de obstáculos, detección de lo no mapeado, cobertura del mapa— era código propio, escrito a mano. Nav2 es el stack de navegación estándar de ROS 2: resuelve los mismos problemas, pero como nodos configurables por parámetros en vez de scripts.
Checkpoint 1 — AMCL reemplaza el filtro de partículas manual (sem. 06)
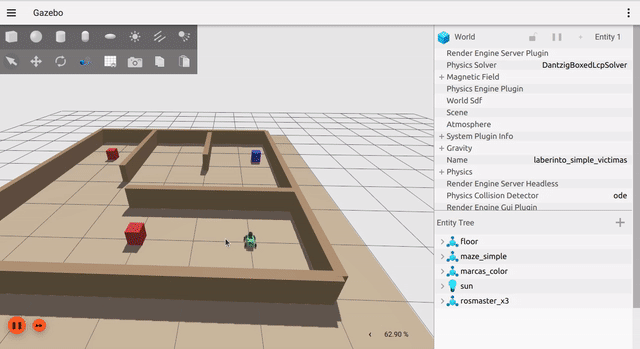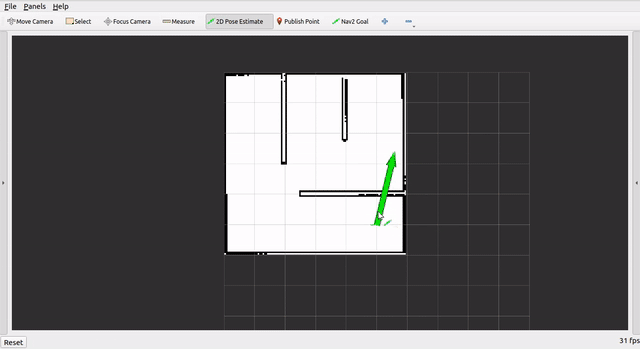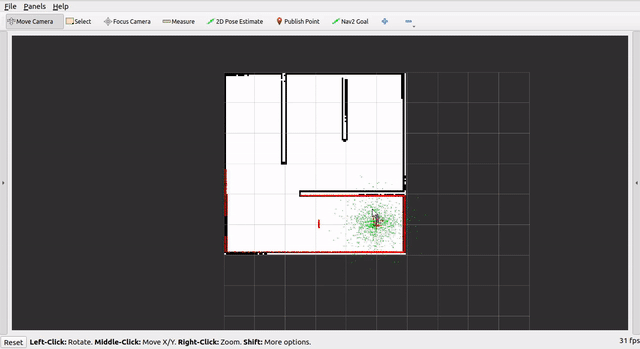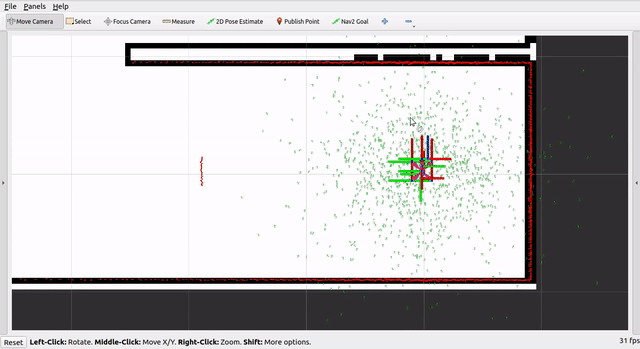
En semana 06 escribiste tu propio filtro de partículas: predicción, corrección contra un campo de verosimilitud, resampleo, todo a mano. AMCL (Adaptive Monte Carlo Localization) es exactamente ese mismo algoritmo —las mismas tres etapas, el mismo campo de verosimilitud— empaquetado como un nodo de Nav2 que se configura por parámetros en vez de código.
Localization: unknown a active.Checkpoint 2 — Costmaps reemplazan evasión (sem. 03) y detección de no mapeado (sem. 07)
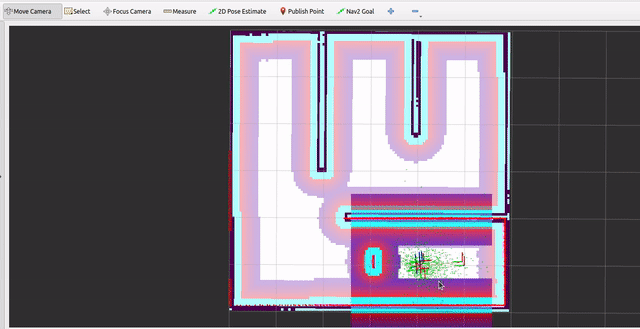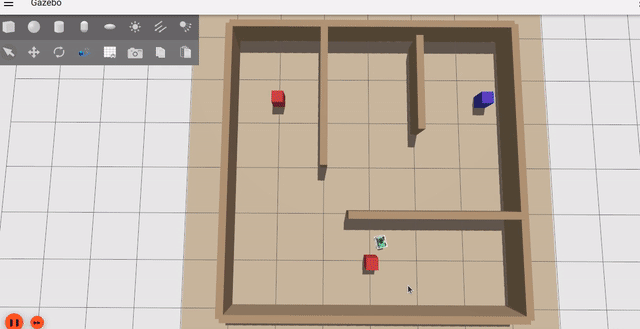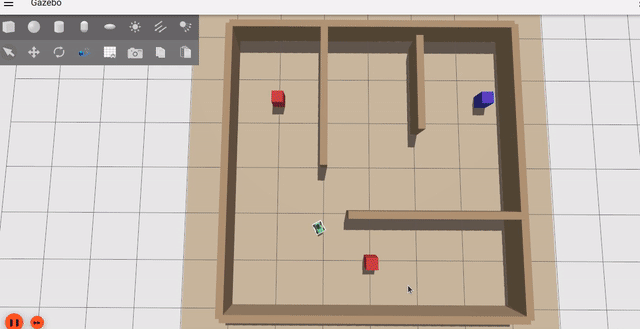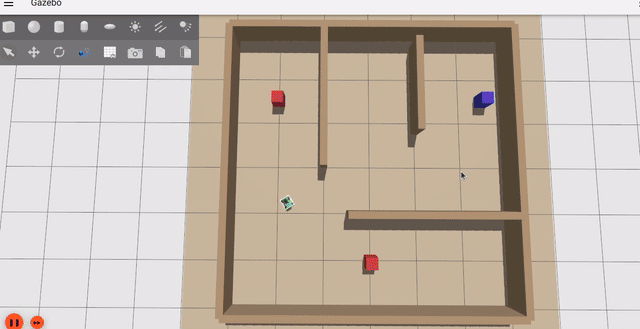
En semana 03 esquivabas obstáculos con una máquina de estados que leía el lidar y decidía girar o avanzar. En semana 07 comparabas ese mismo lidar contra el mapa estático para detectar lo que el mapa no tenía. Nav2 resuelve los dos problemas con la misma pieza, un costmap: una grilla que le pone un costo a cada celda en vez de que vos calcules distancias a mano. Un solo costmap no alcanza — Nav2 corre dos: el global_costmap (todo el mapa conocido, se actualiza una vez por segundo) y el local_costmap (una ventana de 3×3 m centrada en el robot, se actualiza 5 veces por segundo y solo ve lo que el lidar detecta ahora). Esa asimetría —local reactivo y de corto alcance, global estable y de mapa completo— es la misma separación entre “esquivar lo que tengo enfrente” y “saber qué hay en todo el mapa”, ahora resuelta por arquitectura en vez de por dos nodos propios.
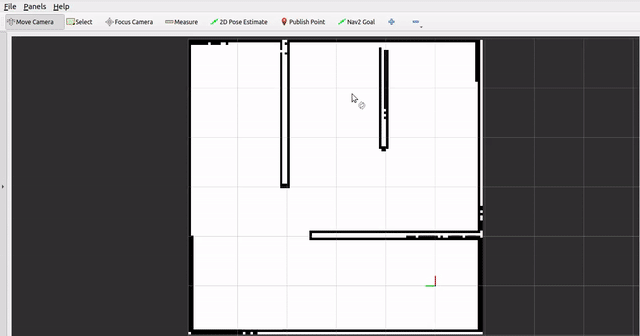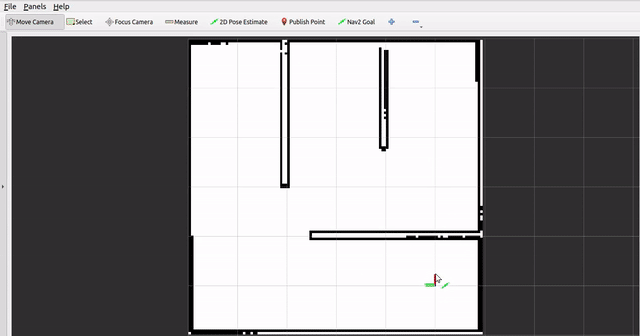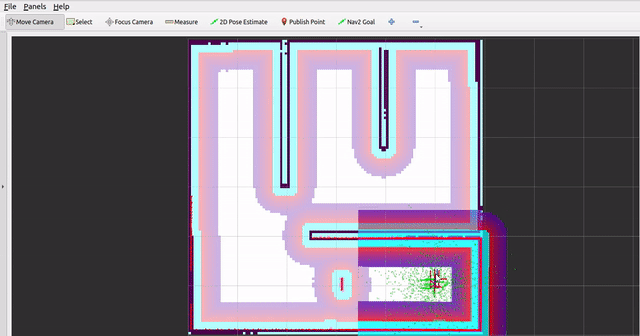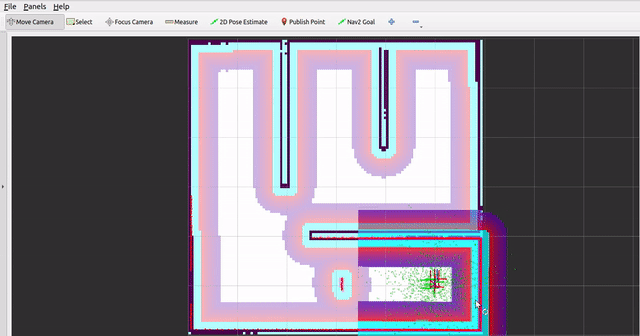
unknown.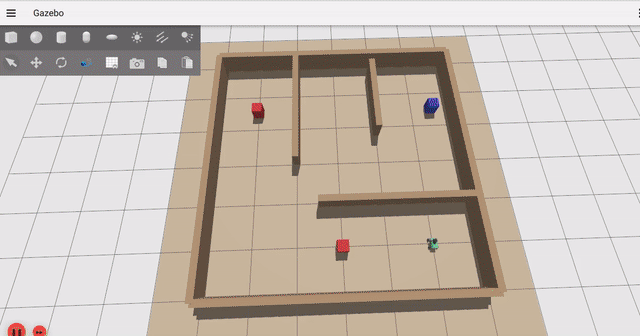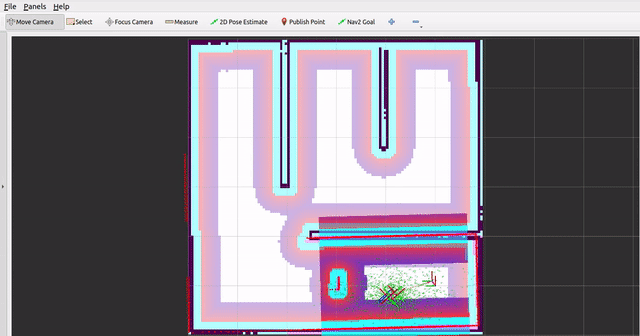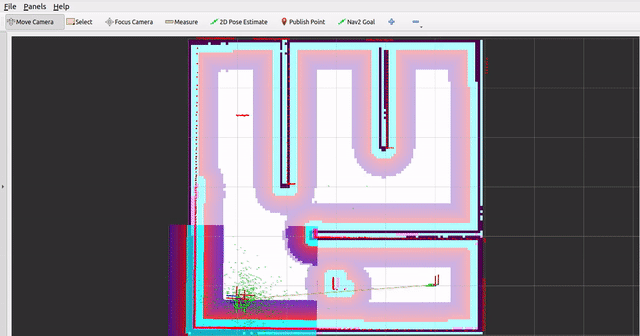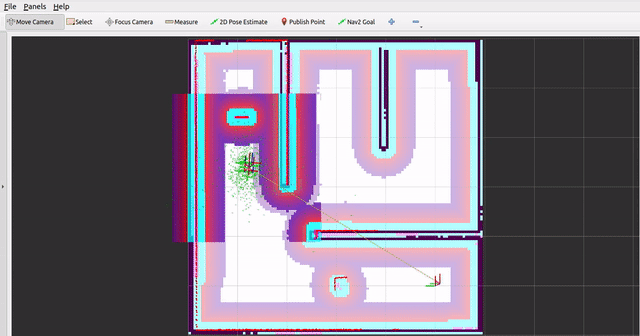
Checkpoint 3 — DWB reemplaza la máquina de estados reactiva (sem. 03)
En semana 03 escribiste una máquina de estados a mano: si el lidar detecta algo cerca, girar; si no, avanzar. Nav2 resuelve el mismo problema con un controller — acá, DWB (Dynamic Window Approach): en cada ciclo genera un lote de trayectorias candidatas de corto alcance, le pone un puntaje a cada una según los costmaps del Checkpoint 2 y el plan del planner global, y ejecuta la de mejor puntaje.
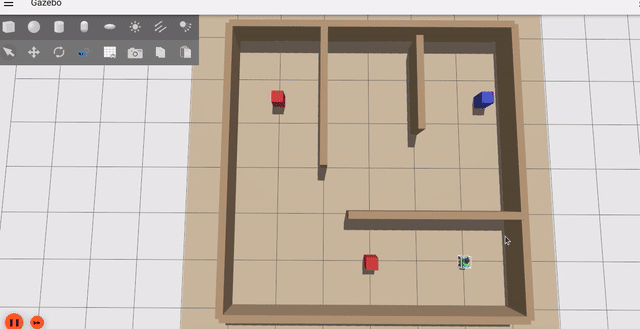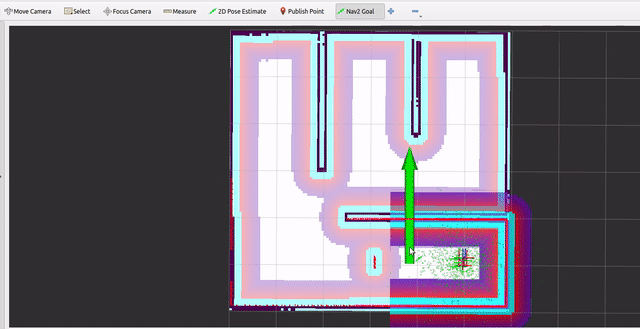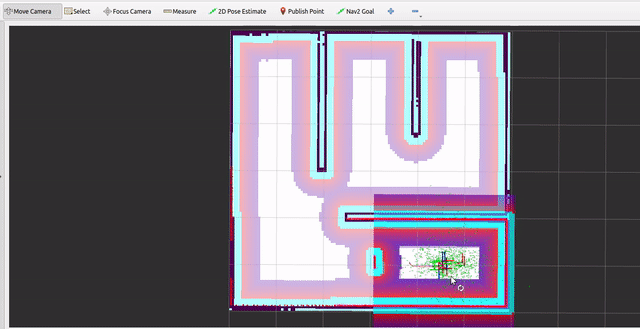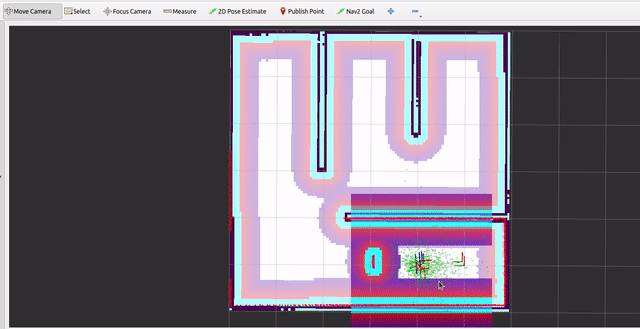
vy_samples/min_vel_y/max_vel_y se ejercen, no que solo están declarados.El robot llega a la posición del goal pero nunca termina mirando hacia la orientación final que marcaste — se queda con el heading del último tramo de la trayectoria. No es un bug: la config de esta semana saca a propósito el crítico
RotateToGoalde DWB (ver “La configuración” más abajo).
Checkpoint 4 — NavigateToPose reemplaza la exploración por waypoints (sem. 08)
En semana 08 armaste tu propia lógica de cobertura: una lista de waypoints y un criterio propio de “cuál sigue”. Nav2 empaqueta ese mismo problema —llegar a un punto lejano, replanificando en el camino— en una sola acción, NavigateToPose: bt_navigator le pide un camino a planner_server, se lo va pasando en tramos al controller_server del Checkpoint 3 (que esquiva en vivo con los costmaps del Checkpoint 2, localizado por el AMCL del Checkpoint 1), y si algo falla reintenta o replanifica solo.
Implementación
No hay TODOs esta semana — nav2_params.yaml ya viene con un comentario por parámetro, sección por sección, muchos apuntando a qué le equivalen en tu propio código de semanas anteriores. Cuatro parámetros vale la pena mirar con atención antes de correrlo:
robot_model_type(secciónamcl:) — ennav2_amcl::OmniMotionModelen vez del defaultDifferentialMotionModeldenav2_bringup. Mismo argumento que en semana 06 sobre por qué ese modelo y no el del libro.min_vel_y/max_vel_y(seccióncontroller_server: FollowPath:) — en 0.0 por default ennav2_bringup(asume un robot diferencial); acá habilitados porque el X3 es mecanum.critics(misma sección) — no incluyeRotateToGoal(sí está en el default denav2_bringup): es la causa directa del gotcha del Checkpoint 3. En su lugar sumaTwirling, para que el robot no gire sobre su eje sin necesidad.use_astar(secciónplanner_server:) — enfalse, así que el planificador corre Dijkstra en vez de A* — mismo problema de semana 08 (camino más corto sobre una grilla de costos) pero sin la heurística que guía la búsqueda hacia el objetivo.
Ejecución
# Terminal única — bringup completo (Gazebo + RViz + stack de Nav2)
source ~/rosmaster_ws/install/setup.bash
ros2 launch ~/rosmaster_ws/src/jar_workshops/semana-09-nav2/launch/nav2_semana09.launch.py
Esperá a que Gazebo y RViz terminen de abrir. Con el bringup levantado, en orden:
- Checkpoint 1 — clickeá “2D Pose Estimate” y hacé un click aproximado sobre la pose real del robot.
- Checkpoint 2 — con la pose ya puesta, activá en el panel Displays las capas “Global Planner” y “Controller” y recorré el mapa con teleop (
ros2 run teleop_twist_keyboard teleop_twist_keyboard), pasando cerca de paredes y de algún cuadrado de color. - Checkpoint 3 — con los Checkpoints 1-2 activos, usá “Nav2 Goal” y mandá un objetivo puramente lateral (a 90° de hacia dónde mira el robot).
- Checkpoint 4 — mandá un “Nav2 Goal” a un punto lejano, cruzando al menos un par de pasillos y esquinas.
Comprobación
- Checkpoint 1: la nube de partículas se contrae alrededor de la pose real del robot y el panel “Navigation 2” muestra
Localization: active. - Checkpoint 2: el panel muestra también
Navigation: active; el costmap global (magenta) sigue las paredes reales sin moverse, y el local marca un cuadrado de color apenas te acercás y lo limpia solo al alejarte. - Checkpoint 3: al mandar el goal lateral, el robot se desplaza de costado sin girar antes de arrancar —
ros2 topic echo /cmd_velmuestralinear.ydistinto de cero durante el movimiento. - Checkpoint 4: el robot llega solo al goal lejano, sin que vos escribas ninguna lógica de “siguiente punto”; si le cruzás un obstáculo con teleop en el medio, replanifica en vez de quedarse trabado.
En los Checkpoints 3 y 4, el robot llega a la posición del goal pero no necesariamente a su orientación final — es el comportamiento esperado, no un error de tu parte (ver Desafío extra).
Explicación
Con esto corriste, de punta a punta, el mismo stack de navegación que usa un robot real: AMCL localizando, dos costmaps evitando lo que hay que evitar, DWB decidiendo la trayectoria ciclo a ciclo, y NavigateToPose encadenando todo detrás de una sola acción. Ninguna pieza es conceptualmente nueva — cada una es el mismo problema que ya resolviste a mano en semanas anteriores, ahora resuelto por configuración en vez de por código propio.
Si tuvieras que agregar
RotateToGoalde vuelta a loscriticsde DWB para que el robot sí termine mirando la orientación final del goal, ¿qué esperarías que pase con el strafe puro del Checkpoint 3?
Desafío extra
- Hacer que el robot sí termine mirando hacia la orientación final del goal. Esta semana sacamos
RotateToGoalde loscriticsde DWB a propósito, para no arruinar la demostración de strafe puro. Investigá cómo lograr las dos cosas a la vez. - Combinar este workshop con nodos de semanas anteriores para ir más allá — no todo tiene que ser nuevo, tenés cuatro semanas de código propio corriendo sobre un mapa y un mundo que no cambiaron.
- Probar
explore_litepara explorar el mapa sin un objetivo fijo, en vez de mandar unNavigateToPosea un punto (Checkpoint 4).